1. Pendelsvetsning
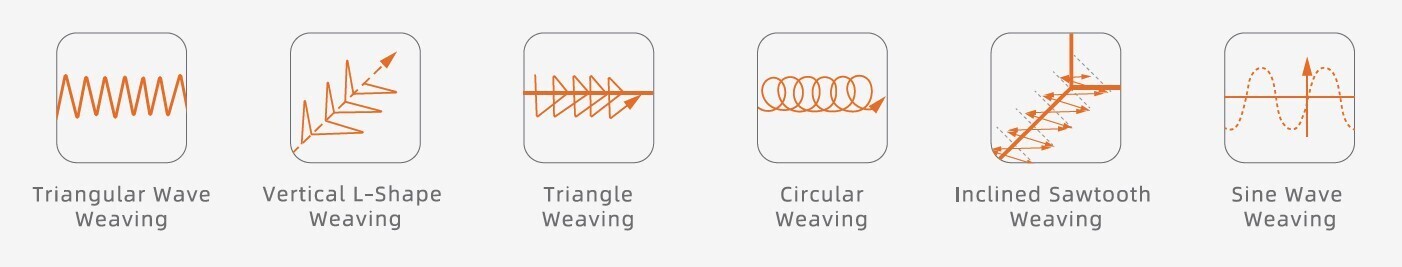
FAIRINO-robotarnas pendlingsfunktion stöder olika mönster, inklusive triangelvåg, vertikal L-form, triangel, cirkel, lutande sågtand och sinusvåg.
Exakt, tillförlitlig svetsteknik för krävande industriella tillämpningar.
Stöder digitala kommunikationsprotokoll som CANopen, EtherCAT och Modbus TCP och kan anslutas till svetsmaskiner med olika industriella Ethernet- och fältbussgränssnitt.
Erbjuder analog kommunikation via analoga I/O och kommunikation via digitala I/O, vilket möjliggör konfiguration mellan svetsmaskin och robot med ett klick.
FAIRINO:s egenutvecklade svetsprocesspaket stöder olika svetstekniker, inklusive bågsvetsning, hörnsvetsning, svetsning i underläge, segmentsvetsning och svetsning med två processer.
FAIRINO-robotarnas pendlingsfunktion stöder olika mönster, inklusive triangelvåg, vertikal L-form, triangel, cirkel, lutande sågtand och sinusvåg.
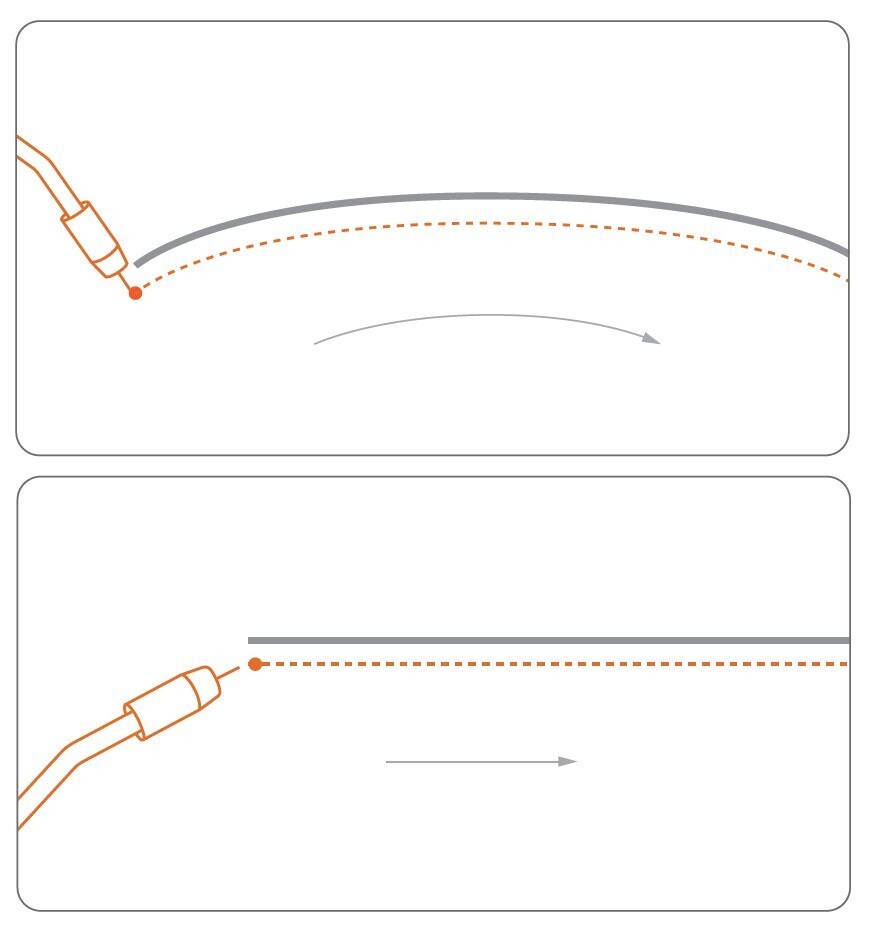
Ljusbågsföljning är en central teknik inom svetsautomation. Vid svetsning av rätvinkliga, U-formade, V-formade och andra fogar beräknas svetsbrännarens position i förhållande till fogens mitt utifrån uppgifter om svetsström och spänning efter att ljusbågen tänts. Fogavvikelsen kompenseras i realtid för att säkerställa exakt svetsposition och stabil svetskvalitet.
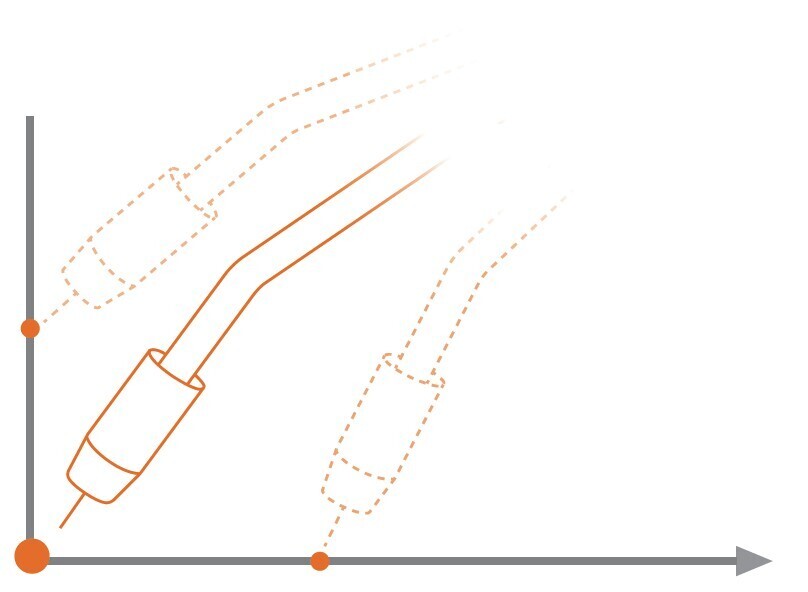
Sömföljning innebär att förändringar i svetstrådens elektriska signal vid kontakt med arbetsstyckets yta registreras för att bestämma arbetsstyckets faktiska position i robotens koordinatsystem. När vägpunkterna för positionsavkänning har lärts in söker roboten automatiskt efter arbetsstyckets ytgräns. När svetstråden vidrör ytan ändras spänningssignalen och svetsmaskinen skickar informationen till roboten. När signalen tas emot registrerar roboten ytgränsens position.
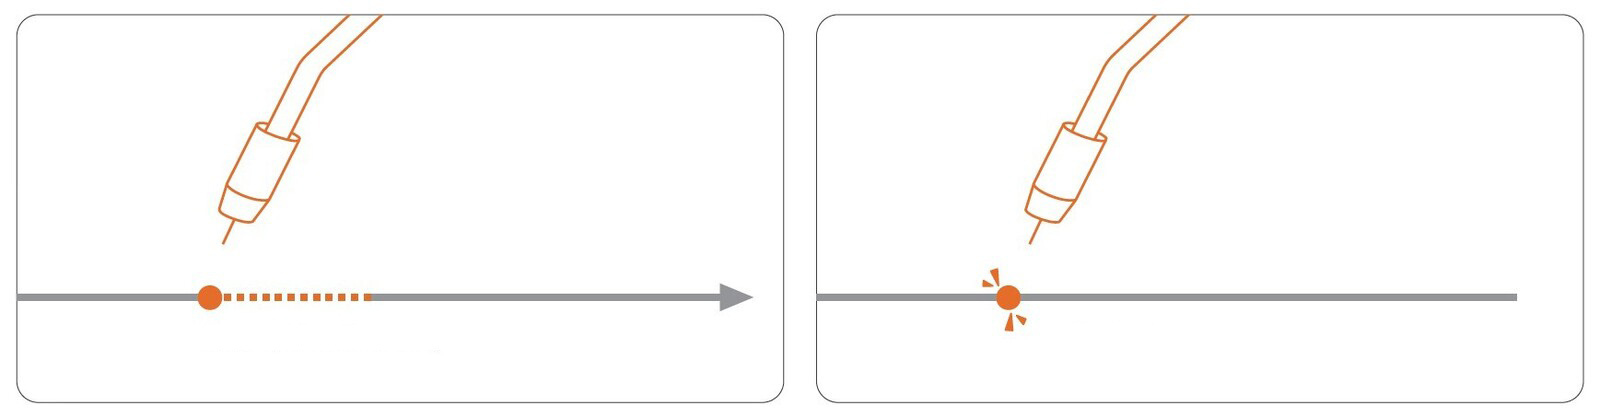
Funktionen för återupptagning efter svetsavbrott används när operatören avsiktligt avbryter svetsningen eller när oväntade händelser inträffar, såsom kollisioner eller ljusbågsavbrott. Roboten kan tända ljusbågen igen vid den ursprungliga avbrottspositionen och fortsätta med efterföljande svetsuppgifter. När ljusbågen tänds igen backar roboten automatiskt en angiven sträcka längs svetsriktningen för att skapa en överlappning med svetsen före avbrottet och säkerställa svetskvaliteten.
Återupptagning efter avbrott och kollision:
FAIRINO AIR Lab använder avancerade visions- och rörelsealgoritmer för att stärka kollaborativa robotars förmåga till självständigt lärande och beslutsfattande och förbättra samspelet mellan människa och maskin.
FAIRINO AIR Lab stöder olika programmeringsspråk, inklusive C, C#, Python, Ros, Tcp/IP, och erbjuder ett brett urval för utvecklare med olika tekniska bakgrunder. Användarna kan utveckla kompletterande applikationer för att utöka robotens tillämpningsfunktioner efter behov.
Utrustad med kraftfull automatisk fogigenkänning som använder punktmolnsalgoritmer för att identifiera fogar automatiskt med eller utan modeller.
Kräver varken inlärning eller programmering och kan förutse svetsutmaningar i förväg, eliminera behovet av manuell modellering och förbättra effektiviteten i svetsförberedelserna.
Lämplig för produktion med många varianter och små serier och uppfyller varierande produktionsbehov.
Tillgänglig robotsvetsning för flexibel, effektiv och exakt produktion.
 | Andreas Hubrich |
Företagsadress
WSRobotics GmbH
Zeller Straße 22
97276 Margetshöchheim
Google Maps
Din integritet är viktig för oss
Vi använder cookies för att webbplatsen ska fungera korrekt. mer information.
CookieCrumbz 2.10